人形机器人最吸引人的画面,是机器在舞台上行走、搬箱或整理物品。但企业购买的不是一段动作,而是一项能长期完成、发生异常时可恢复、总成本可预测的服务。
所谓“最佳实践”,不是先决定使用人形机器人,再寻找场景。正确顺序是从流程痛点出发,与固定机械臂、输送线、自动移动机器人和工艺改造一起比较。
## 为什么人形结构有时有价值
现有工厂、仓库和工具多按人的身高、通道与双手设计。双足或类人上身可以减少建筑改造,并在多个工位间切换。对产品变化快、任务分散的环境,这种通用性可能有意义。
但类人结构也带来更多关节、平衡控制和维护难度。若任务只是固定位置高速抓取,传统机械臂通常更简单;若只需平地搬运,轮式平台可能更高效。
选择形态应由地面、负载、精度、节拍和工位变化决定。外观相似不代表能力相同,也不代表适合每一项人工工作。
## 从窄而清楚的任务开始
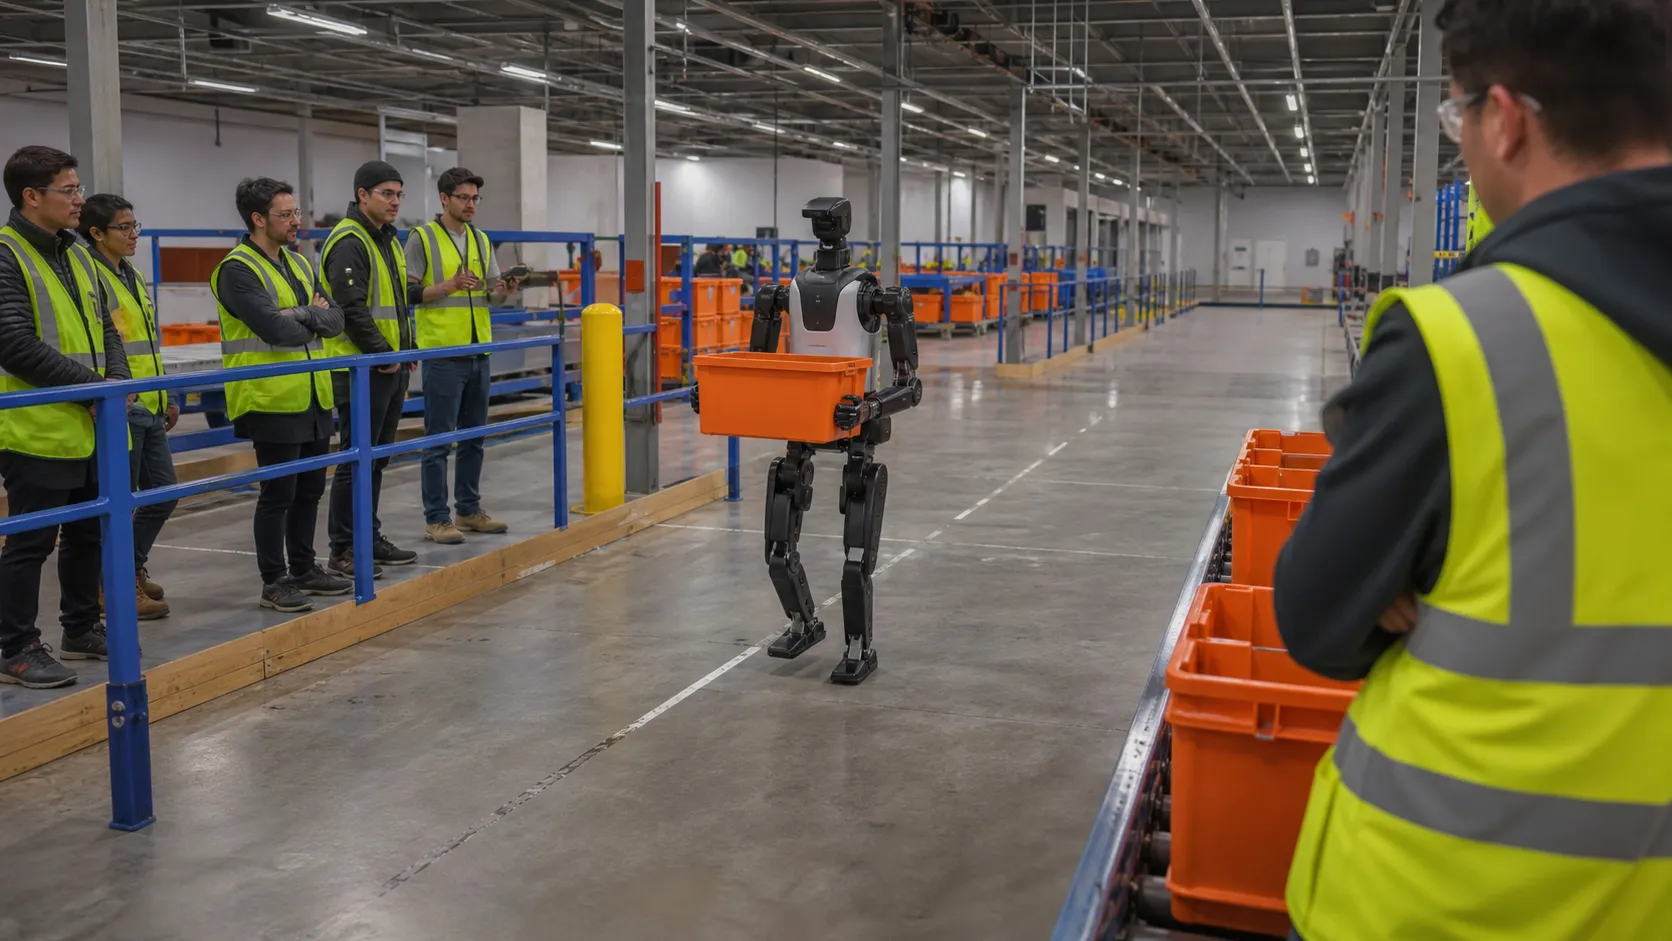
首个任务应重复、边界清晰、物体种类有限,且人工操作存在疲劳或搬运负担。空箱回收、料箱转运、固定部件上料,比“完成整个装配流程”更容易测量。
Amazon 曾公开说明测试双足机器人 Digit 的初始用途是回收空周转箱。这类任务价值明确,物体与路线也较容易控制。它仍只是测试案例,不能直接证明所有仓库都适合部署。
先录制一到两周真实流程,统计物体尺寸、路线拥堵、地面变化、人工节拍和异常类型。若现场数据与演示环境不同,机器人能力参数就没有可比性。
## 指标必须覆盖成功之外的代价
任务成功率只是起点。还要测每小时完成量、一次通过率、抓取重试、能耗、充电时间、远程介入次数、平均恢复时间和计划外停机。
NIST 的机器人测量工作把感知、移动、灵巧操作、安全、效率和任务完成质量分开评估。这种拆分能解释失败发生在哪里,而不是只得到一个总分。
单位经济可按“每个合格任务的总成本”计算。分子包含租赁或折旧、集成、现场改造、维护、备件、网络、远程操作和监督人员;分母只计算符合质量要求的完成量。
机器人连续工作十小时不等于十小时有效产出。等待物料、充电、故障和人工接管都要进入利用率。
## 先影子运行,再逐级放权
第一阶段让机器人感知并规划,但不执行动作,比较其判断与熟练工人的选择。第二阶段在围栏或低速模式下运行,由人员随时停止。第三阶段才进入限定生产时段。
权限按动作风险分级。移动到工位、拿取轻型空箱可自动执行;接近人员、使用工具或处理昂贵部件需要更严格确认。网络中断时应进入已定义的安全状态,而不是继续猜测。
远程操作可以帮助早期部署收集长尾数据,但不能被隐藏在“自主”指标里。每次介入记录原因、持续时间和是否能转化为可复现的自动策略。
## 真实试点要怎样解读
BMW 在 2026 年公开回顾其美国工厂试点:Figure 02 在十个月内参与超过三万辆汽车生产,移动九万多个部件,累计约一千二百五十个运行小时。任务是取放并定位钣金件,而不是通用地完成整车制造。
这些数字说明窄任务可以积累生产级经验,也提醒读者不要把“参与生产”误解为完全自主替代整条产线。评估仍需知道人工介入、良率、维护和系统总成本。
供应商与工厂应共同发布任务定义、统计口径和异常范围。只有数量,没有失败与成本,外部读者无法判断能否复制。
## 把一线员工放进设计循环
最了解流程长尾的人通常是操作员、维修人员和班组长。他们应参与任务选择、危险分析、界面测试和停机复盘,而不是在设备到场后才被通知。
机器人接管重复搬运后,人员工作可能转向补料、异常处理、维护和质量判断。培训要在部署前开始,岗位设计也应计算新的认知负担与响应压力。
现场需要简单明确的状态信号:机器人正在做什么、为何停下、谁能接管、恢复需要哪些检查。依赖工程师查看复杂日志,会延长每次停机。
## 扩大部署前通过四道门
第一道是任务门:在真实物料和全部班次中达到成功率与节拍要求。第二道是恢复门:常见异常能被现场人员安全处理,恢复时间稳定。
第三道是经济门:按合格任务计算的总成本优于可行替代方案,且扩容不会成倍增加远程操作员。第四道是组织门:维护、备件、培训、数据和责任人都已到位。
只有四道门都通过,才从一台扩到一个工位组。扩容后仍保留对照工位,观察质量、停机和人员工作负担是否发生变化。
## 最佳实践的核心是克制
人形机器人有机会把自动化带进原本为人设计的空间,但经济价值来自稳定完成特定任务,而不是动作数量或外形新奇。
从窄任务开始,公开计算人工介入与停机,按替代方案比较总成本,让现场员工参与设计,再逐级扩大范围。这样的部署速度看似更慢,却能更早分辨技术进步与演示效果。
## 参考资料